Прошивка и телеметрия для дрона
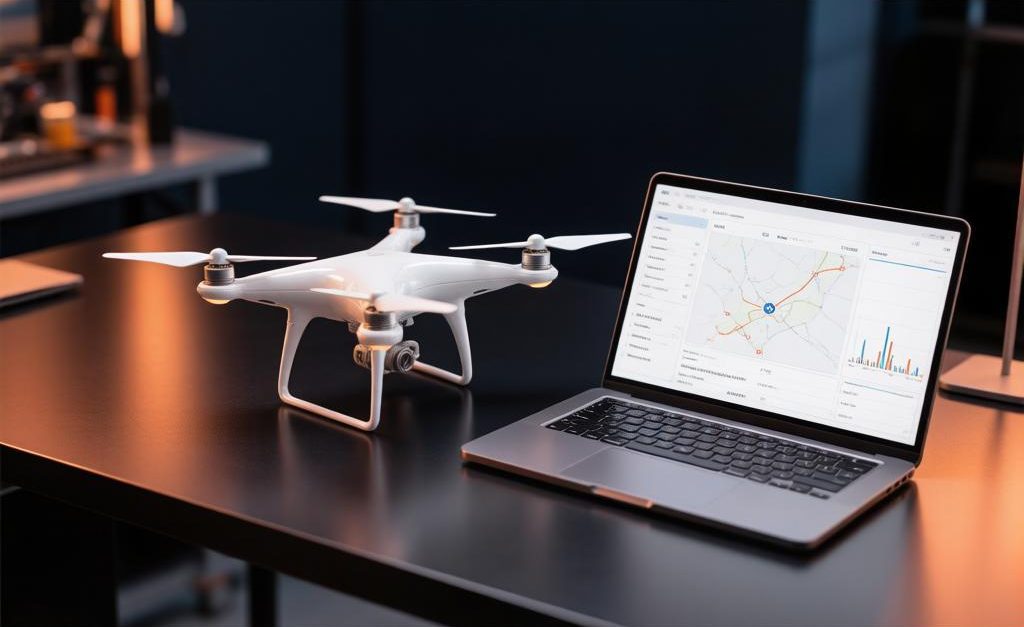
Полетный контроллер на PX4: полет по маршруту, удержание точки, возврат домой при потере связи. Телеметрия по MQTT в веб‑панель на карте в реальном времени.
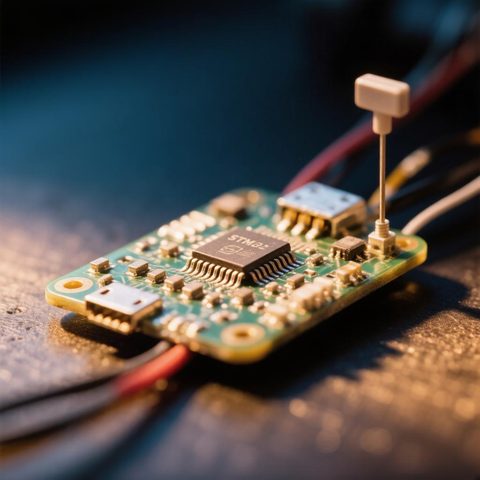
Задача
Собственная разработка студии: прошивка полетного контроллера и телеметрия, чтобы следить за дроном в браузере.
Мы хотели пройти весь путь сами: от кода на плате до панели оператора, где положение и состояние дрона видно в реальном времени.
Решение
Полетный контроллер на PX4
Прошивка построена на открытом полетном стеке PX4 и доработана под нашу задачу.
Полет по маршруту
Оператор отмечает точки на карте, и дрон проходит маршрут сам.
Удержание точки
Дрон держит заданное положение в воздухе без постоянных команд оператора.
Возврат домой
Если связь пропала, дрон сам возвращается к точке взлета.
Телеметрия по MQTT
Координаты, высота и состояние систем передаются по протоколу MQTT в реальном времени.
Веб‑панель с картой
Оператор следит за полетом в обычном браузере: дрон на карте, данные обновляются на лету.
Железо и софт
Контроллеры STM32 и ESP32, ROS 2 и код на C++.
Результат
PX4
полетный стек
MQTT
телеметрия в реальном времени
Домой
возврат при потере связи
Дрон летает по маршруту и сам возвращается при потере связи, а весь полет виден в браузере в реальном времени.
Палитра
Нажмите на цвет, чтобы скопировать HEX
Технологии
 PX4
 STM32
 ESP32
 C++
 ROS 2
 MQTT
Абонементы с оплатой и чеками, личный кабинет и живые занятия с записью на своем видеосервере, без Zoom и YouTube. Абонемент сам раскладывается по расписанию.
Смотреть кейс