无人机固件与遥测
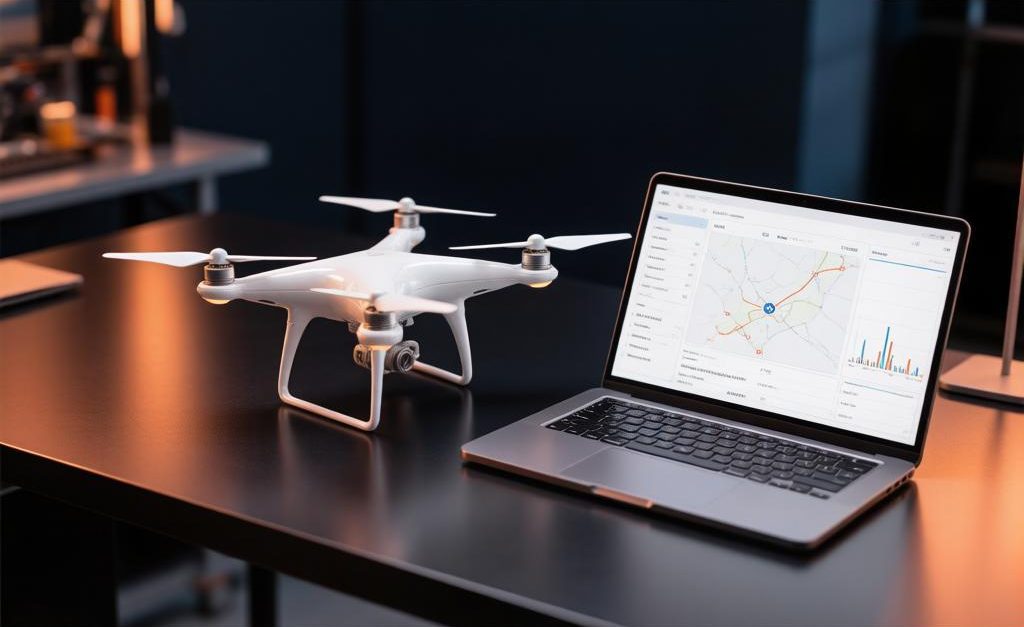
基于 PX4 的飞控:航点任务、定点悬停、失联自动返航。遥测通过 MQTT 实时推送到网页地图面板。
任务
工作室自主研发:飞控固件与遥测系统,在浏览器中实时监控无人机。
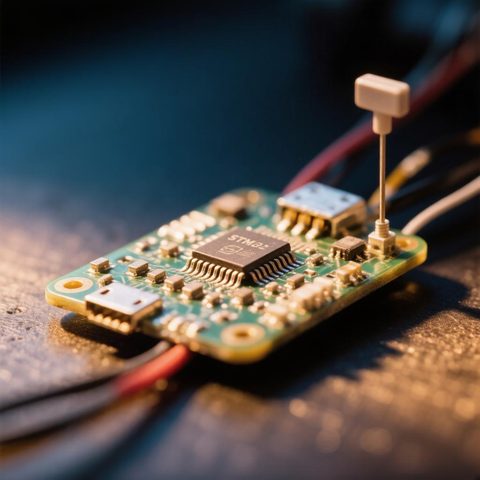
我们希望独立完成整条链路:从电路板上的代码到操作面板,实时显示无人机的位置和状态。
方案
基于 PX4 的飞控
固件基于开源 PX4 飞控栈,并针对我们的任务进行了改进。
航点任务飞行
操作员在地图上标记航点,无人机自动完成航线飞行。
定点悬停
无人机无需操作员持续指令即可保持在设定位置。
失联自动返航
一旦失去连接,无人机会自动飞回起飞点。
MQTT 遥测
坐标、高度和系统状态通过 MQTT 协议实时传输。
带地图的网页面板
操作员在普通浏览器中监控飞行:无人机显示在地图上,数据实时更新。
软硬件
STM32 和 ESP32 控制器,ROS 2 与 C++ 代码。
成果
PX4
飞控栈
MQTT
实时遥测
返航
失联自动返回
无人机按航线飞行,失联时自动返航,整个飞行过程都能在浏览器中实时查看。
配色
点击色块复制 HEX
技术
 PX4
 STM32
 ESP32
 C++
 ROS 2
 MQTT
下一个案例直播在线健身
在线支付并开具收据的会员卡、个人中心,以及在自建视频服务器上进行的直播课程与录像,无需 Zoom 或 YouTube。会员课时自动按课表分配。
查看案例